项目案例新能源
锂电池方壳模组 PACK 线控制系统
为国内某动力电池企业的方壳模组 PACK 线提供控制系统:6 套 PLC 分布控制,58 套伺服、1700+ IO,与 KUKA 机器人协同,覆盖电芯上料至焊后检测。
6 套
PLC 分布控制
58 套
伺服驱动
1700+
IO 信号点
6 个
工段
项目背景
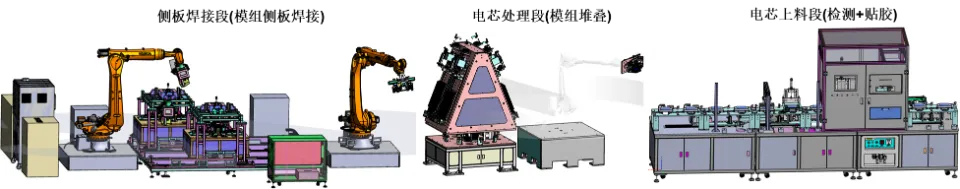
客户是国内一家动力电池企业,产线用于方壳电芯模组的 PACK 装配,从电芯上料、模组堆叠,到侧板焊接、汇流排焊接和焊前焊后检测。我们为整线构建多 PLC 协同控制系统,完成伺服、机器人与大量 IO 的集成联动。
控制难点
- 工段多、设备分散:整线 6 个工段,全部压在一台 PLC 上,实时性和维护性都难兼顾。
- 伺服与机器人协同:58 套伺服与焊接机器人之间要有稳定的交接与节拍协调。
- 点位规模大:1700 多个 IO 点,点位规划、接线核对和调试的工作量都很大。
这类设备的常见技术要求
以下为行业常见参考值,具体指标以项目合同和验收为准。
| 项目 | 行业常见要求 |
|---|---|
| 设备稼动率 | ≥ 95% |
| 产品优率 | ≥ 99.5% |
| 数据追溯 | 电芯与模组条码绑定,过程数据全程可追溯 |
| 安全防护 | 安全门、安全光栅、急停回路 |
我们的方案
| 层级 | 配置 |
|---|---|
| 控制器 | 6 套 SIMATIC ET 200SP CPU 1512SP,按工段分布 |
| 驱动 | 58 套 SINAMICS V90 伺服 |
| 机器人 | KUKA 机器人(侧板焊接段) |
| IO | 1700+ 信号点 |
- 分布式控制:6 套 CPU 1512SP 按工段划分控制范围,各工段独立运行、互相交换信号协调节拍,单个工段调试或维护时不影响其他工段的程序。
- 伺服定位:58 套 V90 伺服完成各工位的定位动作。
- 机器人协同:侧板焊接段由 KUKA 机器人执行,PLC 负责上下料与机器人之间的联动。
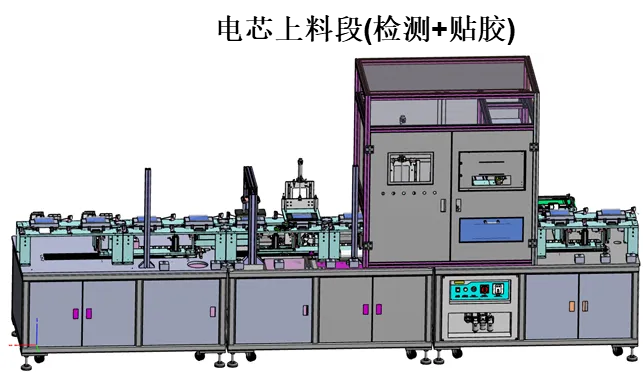
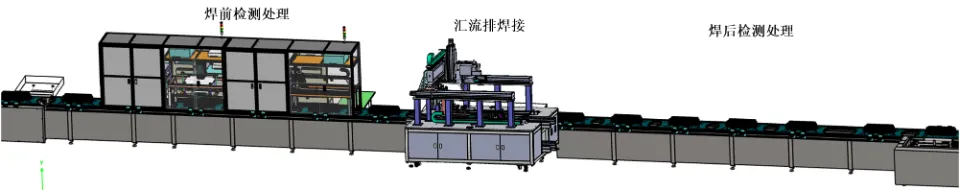
整线工段:
| 工段 | 内容 |
|---|---|
| 电芯上料段 | 电芯检测与贴胶 |
| 电芯处理段 | 模组堆叠 |
| 侧板焊接段 | 模组侧板焊接(机器人) |
| 焊前检测处理 | 焊接前检测 |
| 汇流排焊接 | 汇流排焊接 |
| 焊后检测处理 | 焊接后检测 |
交付效果
- 6 套 PLC、58 套伺服、1700 多个 IO 点在同一条线上协同运行。
- 覆盖电芯上料到焊后检测共 6 个工段。
用到的平台
SIMATIC ET 200SP CPU 1512SPSINAMICS V90KUKA 机器人
其他案例
需要我们帮你落地实施?
核心团队来自西门子、贝加莱,平均从业 10 年以上。电气设计、电柜、程序与调试,一个团队交付。