项目案例化纤
地轨机器人丝锭分拣装车线:3 台 KUKA KR 210,按品种与等级分拣、满架装车
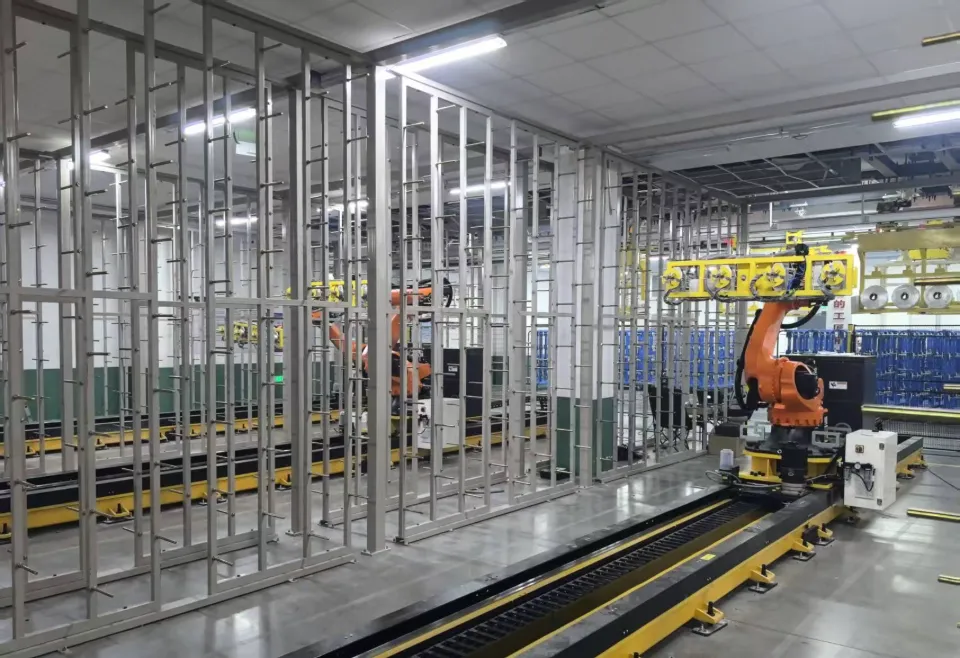
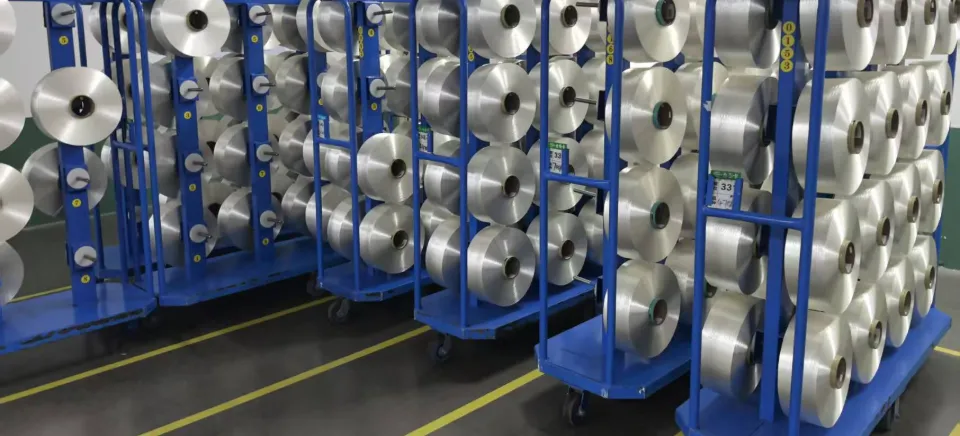
为一条化纤丝锭物流线完成电气设计、PLC 与 HMI 程序和 KUKA 机器人程序:3 台 KR 210 各骑一条地轨,一次抓取 4 个丝锭,按 24 个品种、4 个等级分到 42 个暂存料架,满架后装车,2025 年投运。
3 台
KUKA KR 210 地轨机器人
42 个
暂存料架
24 × 4
品种 × 等级分拣
4 个
丝锭每次抓取
- 控制难点
- 悬挂输送线送来的丝锭品种、等级混杂,要按品种和等级分到暂存料架,料架存满或结批后再装上丝车;3 台机器人同时承担分拣与装车,装车途中来了分拣任务要优先处理。
- 我们的方案
- 3 台 KUKA KR 210 各骑一条地轨,一次抓取 4 个丝锭;PLC 按品种和等级分配料架号与取放号,下发给机器人执行;地轨由 PLC 驱动伺服定位;入料口与 EMS 悬挂车系统对接,丝车转台与穿梭车系统对接。
- 交付效果
- 2025 年投运;二期增加缓存料架,用于调整夹具上的物料顺序;投运后按合同为每台机器人扩展料架点位、标定地轨。
项目背景
客户是国内一家自动化设备公司,最终用户是一家化纤企业。纺丝车间的丝锭由 EMS 悬挂车送到分拣区,要按品种和等级暂存,凑满一批后装上丝车,交给穿梭车系统运走。我们负责这套自动分拣装车系统的电气设计、PLC 与 HMI 程序、KUKA 机器人程序,以及现场调试和与上下游系统的对接联调。
工艺流程
| 工序 | 动作 |
|---|---|
| 入料 | EMS 悬挂车的吊篮载着丝锭到达入料口 |
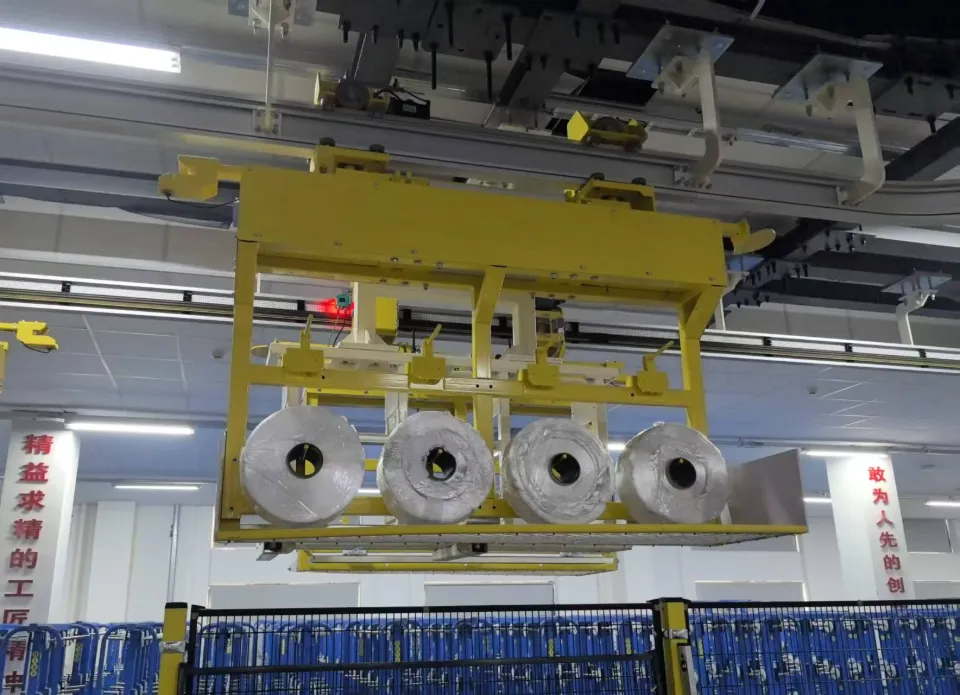
| 抓取 | 分拣机器人沿地轨移到入料口,夹具一次抓取 4 个丝锭 |
| 分拣 | 按品种和等级,把丝锭逐个推到对应的暂存料架上:不同品种放不同料架,同一品种的 4 个等级一般分 3 组上架(如 1 级一架,2、3 级一架,4 级一架) |
| 装车 | 料架存满 32 个丝锭或强制结批时,机器人每次抓取 4 个丝锭装上丝车 |
| 交接 | 丝车经丝车转台与穿梭车系统交接 |
| 优先级 | 装车过程中有分拣任务时,优先处理分拣 |
控制难点
| 难点 | 说明 |
|---|---|
| 多台机器人协同 | 3 台机器人共用入料口和装车位,抓取、分拣、装车要按任务排序,装车中途可插入分拣任务 |
| 料位多 | 共 42 个料架,每台机器人对应 13 个暂存料架,每架 32 个丝锭位置;来料最多 24 个品种、每种 4 个等级,料位由 PLC 统一分配 |
| 来料混杂 | 二期起,EMS 每次进料最多两种规格、2~8 个丝锭,增加一个缓存料架调整夹具上的物料顺序 |
| 系统对接 | 入料口对接 EMS 悬挂车系统,丝车转台对接穿梭车系统 |
我们的方案
| 层级 | 配置 |
|---|---|
| 机器人 | 3 台 KUKA KR 210 R2700-2(KR C4 控制器),各骑一条地轨 |
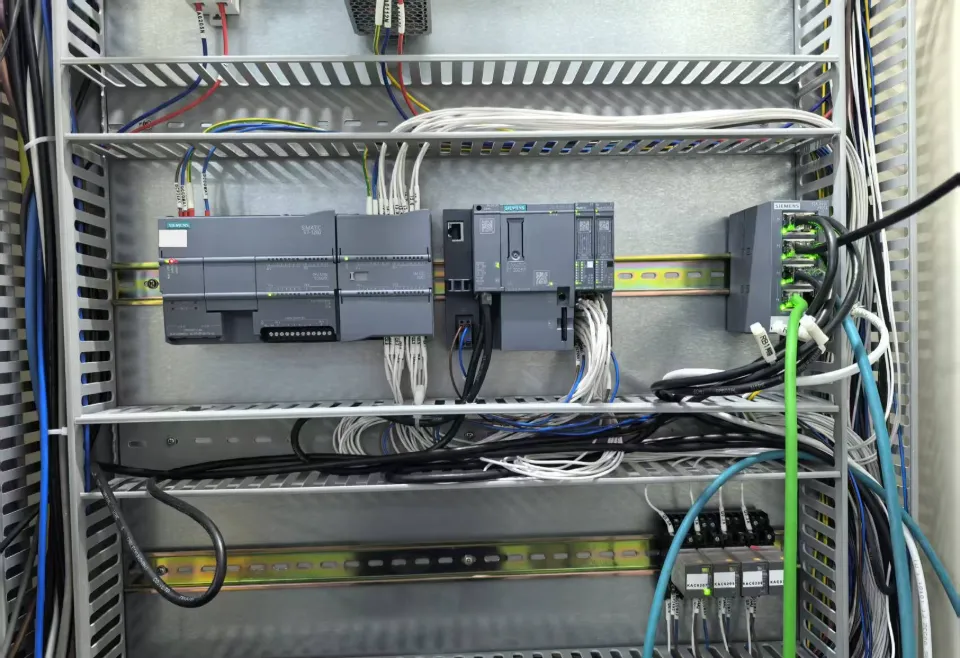
| 控制器 | 西门子 ET 200SP CPU 1510SP-1 PN,配 ET 200SP 数字量输入、输出模块 |
| 地轨 | 由 PLC 驱动汇川伺服定位 |
| 夹具 | 一次夹取 4 个丝锭,气缸完成夹紧、推出与伸缩 |
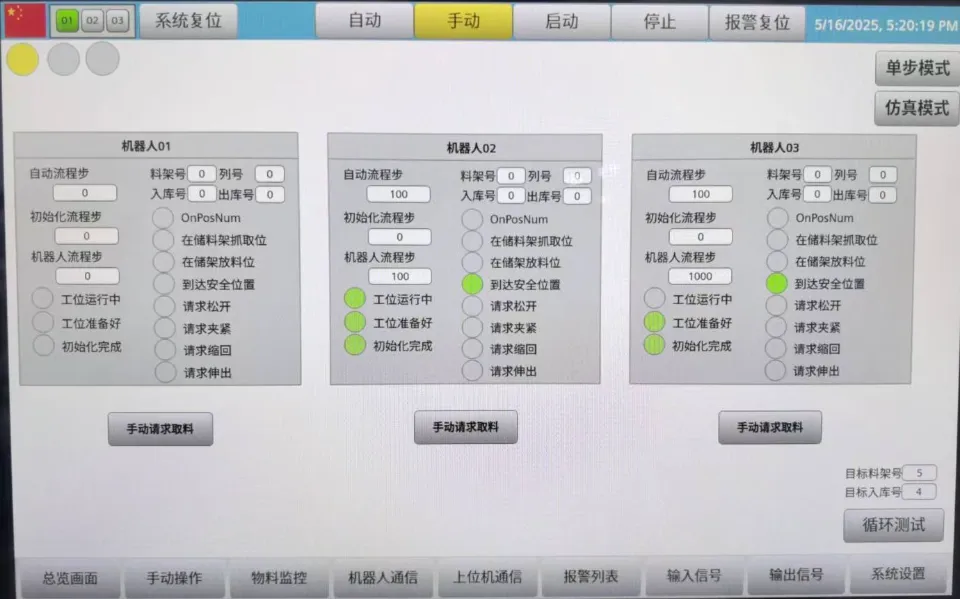
| HMI | 西门子 SIMATIC 触摸屏,中文界面 |
| 通讯 | PLC 与机器人之间走 PROFINET |
| 要点 | 做法 |
|---|---|
| 任务下发 | PLC 按品种和等级算出料架号与取放号,下发给机器人,机器人按号执行;新增料位时只需补示教点位 |
| 外部自动启动 | PLC 侧用功能块统一 3 台机器人的外部自动启动时序 |
| 握手信号 | 到达安全位置、请求夹紧 / 松开、请求伸出 / 缩回等信号逐台在 HMI 上显示 |
| 结批 | 一批生产完成时人工给出结批指令,料架不满 32 个也强制清出装车 |
| 调试功能 | HMI 提供单步模式、仿真模式和循环测试 |
我们负责的工作
| 阶段 | 内容 |
|---|---|
| 电气设计 | 电气元器件选型,设计电气图纸 |
| 程序开发 | PLC 程序、HMI 画面、KUKA 机器人程序 |
| 现场调试 | PLC 控制系统调试、机器人现场调试与示教,与穿梭车系统、EMS 悬挂车系统对接联调,生产试运行 |
| 交付资料 | PLC 程序、触摸屏画面程序、机器人程序、电气图纸、操作手册 |
| 投运后 | 为每台机器人扩展料架点位、标定地轨,遗留问题远程处理 |
交付效果
- 2025 年投运,3 台机器人完成丝锭的分拣暂存与装车。
- 二期增加缓存料架,适应每次最多两种规格、2~8 个丝锭的来料。
- 投运后按合同为每台机器人新增 5 套料架点位,完成地轨标定。
用到的平台
KUKA KR 210 R2700-2KUKA KR C4西门子 ET 200SP CPU 1510SP-1 PN西门子 SIMATIC HMIPROFINET汇川伺服(地轨)
相关服务与文章
其他案例
- 包装印刷机控制系统:4 色组 33 轴主从同步印刷包装
- 机器人减速机耐久测试台控制系统试验测试
- 锂电池方壳模组 PACK 线控制系统新能源
- KN95 口罩机 PLC 控制系统非标设备
- 光伏组件桁架线控制系统:单臂拆垛与双臂龙门 10 轴光伏
- 电池盒生产线桁架搬运系统:9 台三轴桁架、30 套伺服,交付塞尔维亚新能源
- 复合集流体超声焊接机控制系统:5 轴 S200,焊接、张力与收卷新能源
- 汽车按钮自动组装机:汇川 PLC、机器人与视觉,11 种型号换型非标设备
- 立体冷库输送与堆垛控制系统:S7-1500 + S7-1200,35 台变频器仓储物流
- 线束端子压接加工中心控制系统:倍福 EtherCAT,单台 35 轴,批量交付非标设备
控制系统方案与调试支持
核心团队来自西门子、贝加莱等外资工业自动化企业,平均从业 10 年以上。电气设计、电柜、PLC 与机器人程序、现场调试,一个团队交付;设备上位机、生产追溯与工单软件自主开发,直连西门子、倍福和汇川等常规平台。